본문 바로가기

04 — Robotics

세 가지 로봇,
하나의 원칙

로봇은 무릎의 3차원 모델로 절삭 계획을 세우고, 수술 중 뼈의 위치를 추적해 계획한 범위대로 다듬도록 돕는 장비입니다. 세 로봇은 계획을 세우는 방법과 절삭 방식이 달라, 무릎 상태에 맞춰 고릅니다.

ROSA
3대 · Zimmer Biomet
CORI
2대 · Smith+Nephew
CUVIS-joint
1대 · CUREXO
기준
2026년 6월

01Common pipeline

로봇이 하는 일,
하지 않는 일

인공관절 수술의 결과를 좌우하는 두 가지는 다리 정렬과 인대 균형입니다. 로봇은 이 둘을 수치로 확인하며 조정하도록 돕습니다. 스스로 판단하거나 수술을 대신하지 않습니다.

3D

3차원 모델

X-ray, CT 또는 수술 중 뼈 표면 스캔으로 환자 무릎의 입체 모델을 만듭니다

PLAN

계획

삽입물의 크기·위치·각도와 절삭 범위를 집도의가 정합니다

TRACK

추적과 절삭

수술 중 뼈의 움직임을 실시간으로 추적하며 계획한 범위만 절삭하도록 제어합니다

BALANCE

균형 확인

무릎을 굽히고 펴며 관절 간격을 측정해 인대 균형을 조정합니다

계획과 판단은 집도의가 합니다 로봇은 계획을 정밀하게 실행하도록 돕는 도구입니다. 로봇팔이 자동으로 절삭하는 경우에도 집도의가 감독하며, 필요하면 곧바로 멈추고 계획을 수정합니다. 첫 절개부터 마지막 피부 봉합까지 전문의가 직접 집도합니다.

02Three systems

로봇별 계획과 절삭

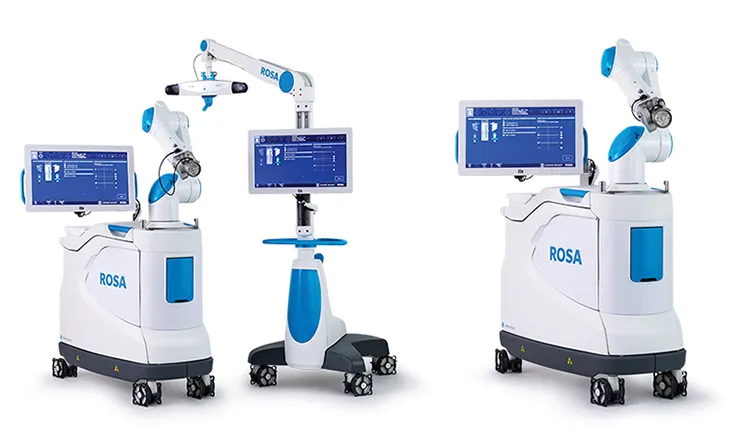
무릎 인공관절 수술 로봇 ROSA — 로봇팔과 내비게이션 모니터

ROSA

× 3

로사 · Zimmer Biomet · 2023.09 도입

계획한 각도를 수술 중 다시 확인하는 로봇

수술 전 3차원 계획과 수술 중 실시간 내비게이션으로 절삭 각도와 인대 균형을 맞추는 로봇입니다. 로봇팔이 계획된 위치에 절삭 안내 장치를 정확하게 배치하면, 집도의가 이를 이용해 뼈를 절삭합니다.

Plan
수술 전 X-ray 기반 3차원 모델 + 수술 중 측정
Cut
로봇팔이 절삭 가이드를 계획한 위치·각도에 배치하고, 집도의가 절삭
Check
0.5mm 단위 절삭 계획
  1. 3차원 사전 계획

    X-ray 영상을 바탕으로 환자 고유의 무릎 구조를 3차원으로 재구성해 삽입물 위치와 절삭 범위를 설계합니다

  2. 실시간 내비게이션

    수술 중 실제 뼈의 위치를 추적하며, 계획한 각도와 위치대로 절삭하도록 로봇팔이 기구를 안내합니다

  3. 절삭 직후 재검증

    절삭 직후 계획대로 되었는지 다시 측정하고, 굽힘·폄 상태에서 인대 균형을 밀리미터 단위로 조정합니다
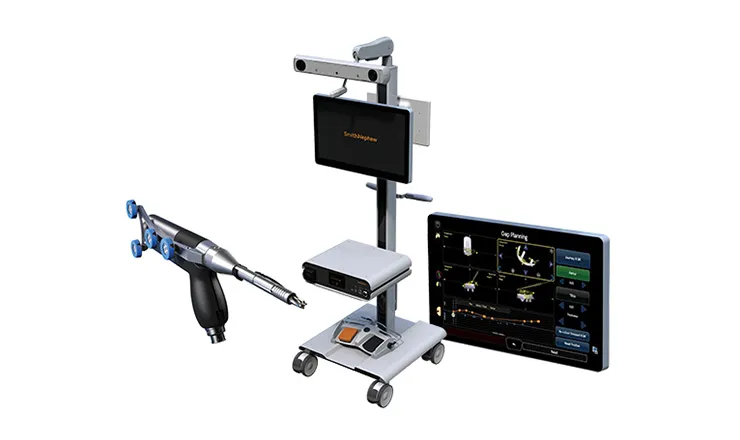
무릎 인공관절 수술 로봇 CORI — 손에 쥐는 핸드피스와 추적 카메라

CORI

× 2

코리 · Smith+Nephew · 2025.07 도입

수술 중 뼈를 직접 스캔해 계획하는 로봇

수술장에서 뼈 표면을 직접 스캔해 3차원 모델을 만들고, 손에 쥐는 로봇 핸드피스로 절삭까지 수행합니다. 환자 고유의 관절면 형태를 반영해 뼈를 조금씩 갈아내는 방식으로, 톱날을 쓰는 방식보다 주변 조직의 불필요한 손상을 줄이는 데 유리합니다.

Plan
수술 전 X-ray·CT 가계획 + 수술 중 뼈 표면 스캔으로 확정
Cut
집도의가 쥔 핸드피스 — 계획 범위 밖에서는 로봇이 절삭을 제한
Check
0.5mm · 0.5° 단위 계획과 추적
  1. 3차원 매핑

    수술 전 영상 자료에 더해 수술 중 뼈 표면을 스캔해 환자 고유의 관절 모델을 곧바로 만듭니다

  2. 실시간 간격 측정

    굽힘부터 폄까지 전 범위에서 관절 간격을 측정해 삽입물 위치와 인대 균형을 함께 맞춥니다

  3. 핸드피스 절삭

    집도의가 잡은 핸드피스가 계획된 범위 안에서만 절삭되도록 로봇이 절삭 날의 노출과 속도를 제어합니다

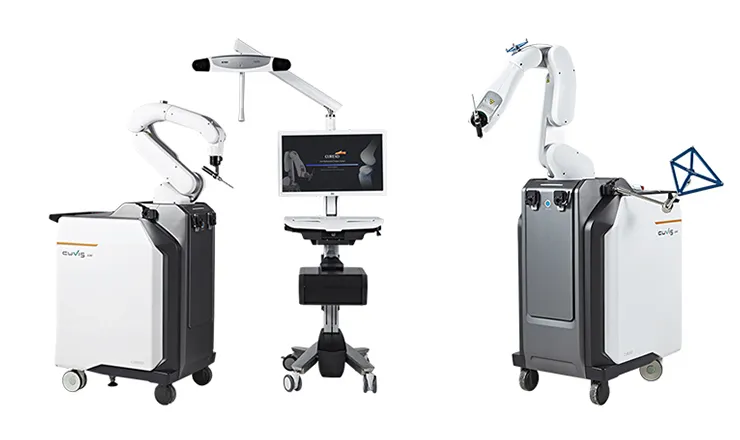
무릎 인공관절 수술 로봇 CUVIS-joint — 6축 로봇팔과 광학 추적 장치

CUVIS-joint

× 1

큐비스 조인트 · CUREXO · 2021.10 도입

CT로 계획하고 로봇팔이 자동으로 절삭하는 로봇

CT로 세운 사전 계획을 6축 다관절 로봇팔이 그대로 따라가며 뼈를 깎는 자동 밀링 방식입니다. 광학 추적 장치로 뼈의 움직임을 따라가며, 집도의 감독 아래 계획된 범위만 절삭하고 필요하면 바로 멈춰 계획을 수정합니다.

Plan
수술 전 CT 기반 3차원 계획과 삽입 시뮬레이션
Cut
6축 로봇팔의 고속 절삭 기구가 계획 범위를 자동 밀링 — 집도의 감독
Check
CT 계획과의 일치 여부를 실시간 확인
  1. CT 기반 3차원 계획

    수술 전 CT 영상으로 관절 구조를 입체화하고, 의료진이 삽입물 위치와 절삭 범위를 설계합니다

  2. 6축 로봇팔 자동 밀링

    광학 추적 장치로 뼈의 움직임을 실시간으로 따라가며, 계획된 범위만 로봇이 절삭합니다

  3. 간격 확인과 계획 수정

    수술 중 관절 간격을 확인하고, 필요하면 절삭 계획을 수정합니다

03Selection

어느 로봇이
더 나은가가 아니라

세 로봇 모두 무릎 전치환술에 쓰이며, 어느 하나가 모든 환자에게 더 낫다고 정해져 있지 않습니다. 정확도는 모두 오차 1mm 이하 수준이라 큰 차이가 없고, 뼈를 다듬는 방법의 차이가 선택을 가릅니다.

로봇대수계획 방식절삭 방식
ROSA 3대 수술 전 X-ray 기반 3차원 모델 + 수술 중 측정 로봇팔이 절삭 가이드를 계획한 위치·각도에 배치하고, 집도의가 절삭
CORI 2대 수술 전 X-ray·CT 가계획 + 수술 중 뼈 표면 스캔으로 확정 집도의가 쥔 핸드피스 — 계획 범위 밖에서는 로봇이 절삭을 제한
CUVIS-joint 1대 수술 전 CT 기반 3차원 계획과 삽입 시뮬레이션 6축 로봇팔의 고속 절삭 기구가 계획 범위를 자동 밀링 — 집도의 감독

담당 의료진이 함께 보는 네 가지

01

영상 검사

수술 전 CT 촬영이 필요한 계획 방식이 적합한지

02

뼈의 상태

골다공증 등으로 뼈가 약한지, 절삭 방식이 뼈에 주는 부담

03

변형의 정도

휘어짐이 심해 정밀한 사전 계획이 특히 중요한지

04

사용할 삽입물

장비마다 함께 쓰는 인공관절 삽입물이 다름

원하는 로봇이 있다면 진료 때 상의할 수 있습니다. 다만 무릎 상태에 따라 더 적합한 장비가 있을 수 있어, 최종 선택은 영상 검사 결과를 보고 집도의의 의견을 들어 보시는 것이 좋습니다.
로봇을 쓰지 않는 경우 대부분의 무릎 인공관절 수술을 로봇으로 진행합니다. 심한 변형이나 특수한 해부학적 상태처럼 로봇 적용이 어려운 예외적인 경우에는 일반(수기) 방식을 선택합니다.

Consultation

무릎이 일상을
정하기 시작했다면

수술 여부는 사진 한 장으로 정하지 않습니다. 서서 찍는 기립 X-ray와 다리 전체 정렬, 필요하면 MRI로 지금의 무릎을 확인하는 것에서 시작합니다. 보존 치료를 계속할지, 수술을 검토할지는 그다음입니다.

01 · Phone 통화 중 확정

전화 예약

1600-7511

대표전화로 연락해 날짜·시간·증상을 말씀하시면 안내에 따라 예약합니다

02 · Web

홈페이지 예약

본원 홈페이지 예약 메뉴에서 진료과·날짜·시간을 선택해 신청합니다

신청 접수 → 직원 통화 후 확정

홈페이지에서 신청 →

03 · Naver

네이버 예약

네이버에서 "달려라병원"을 검색하거나 아래 버튼으로 신청합니다

신청 접수 → 직원 통화 후 확정

네이버로 신청 →

홈페이지·네이버 예약은 신청 접수입니다. 병원 직원이 전화를 드려 통화한 뒤에 예약이 확정됩니다. 진료일이 임박했는데 연락을 받지 못하셨다면 1600-7511로 문의해 주십시오.

예약보다 질문이 먼저라면

본원 홈페이지 게시판에 글을 올리면 의료진이 답변합니다. 원장을 지정해 물어볼 수 있습니다.

전문의 상담실 →
Location 서울특별시 강동구 천호대로 1110
지하철 5호선 강동역 3번 출구에서 도보 3분
Hours 평일 09:00–18:00
토요일 09:00–13:00
점심시간 12:30–14:00
일요일·공휴일 휴진 (대체공휴일은 진료)
Booking 전화 1600-7511 · 홈페이지 · 네이버